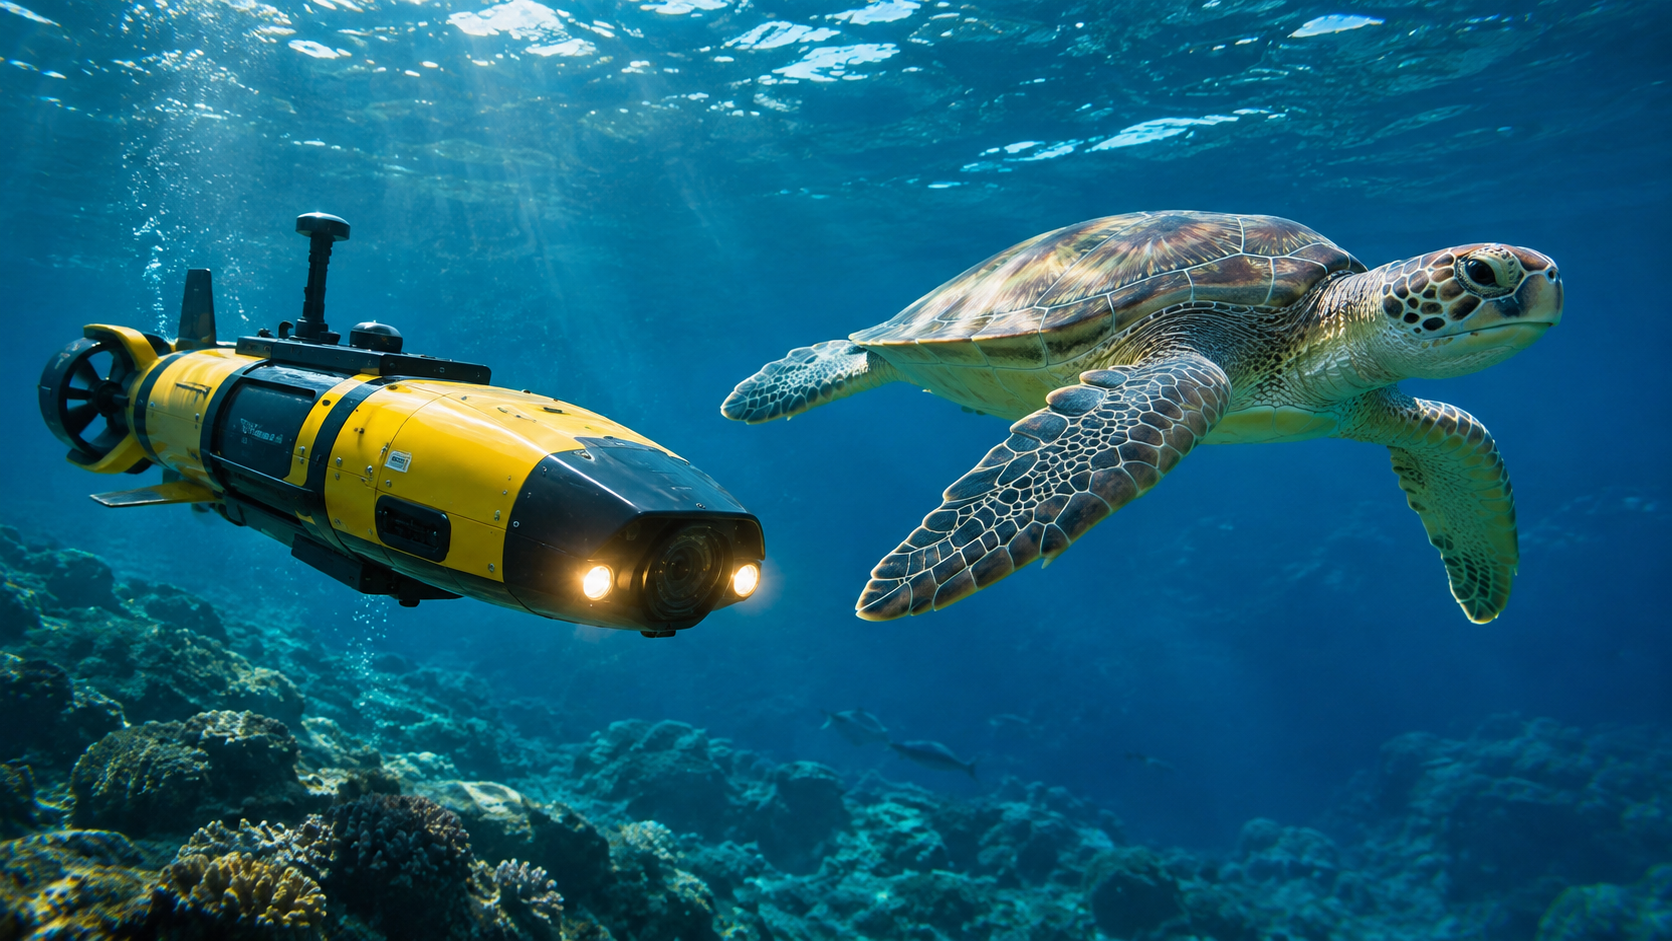
Droni subacquei senza GPS: i robot imparano a orientarsi imitando le tartarughe marine
Come può un robot subacqueo attraversare l’oceano e raggiungere una destinazione lontana senza utilizzare il GPS e senza disporre di mappe dettagliate? Una possibile risposta arriva direttamente dalla natura, e in particolare dalle straordinarie capacità di orientamento delle tartarughe marine. Ispirandosi ai loro lunghi viaggi migratori, un gruppo di ricercatori dell’Università di Pisa, in collaborazione con l’Instituto Superior Técnico di Lisbona, ha sviluppato un nuovo algoritmo che permette ai veicoli marini autonomi di orientarsi sfruttando il campo magnetico terrestre.
La ricerca rappresenta un importante passo avanti nello sviluppo della robotica marina e potrebbe aprire nuove prospettive per l’impiego di droni subacquei destinati all’esplorazione oceanica, al monitoraggio ambientale e alle missioni scientifiche in zone remote. L’aspetto più interessante è che il sistema non necessita di mappe geomagnetiche precostruite: il veicolo utilizza le informazioni raccolte durante il proprio movimento per individuare progressivamente la direzione da seguire.
Il segreto delle tartarughe marine diventa una tecnologia per i robot
Le tartarughe marine sono conosciute per le loro incredibili capacità migratorie. Alcune specie riescono a percorrere migliaia di chilometri attraverso gli oceani, ritrovando con sorprendente precisione luoghi specifici, comprese piccole isole e spiagge utilizzate per la riproduzione.
Da tempo gli scienziati studiano i meccanismi biologici che consentono a questi animali di orientarsi in mare aperto. Diverse ricerche hanno dimostrato che le tartarughe sono sensibili alle caratteristiche del campo magnetico terrestre, in particolare alle variazioni della sua intensità e della sua inclinazione.
Queste informazioni funzionano come una sorta di bussola naturale, ma con una capacità aggiuntiva: possono contribuire a riconoscere la posizione geografica e a individuare la direzione verso una destinazione conosciuta.
Proprio questo principio ha attirato l’attenzione dei ricercatori. Il professor Paolo Luschi, docente di zoologia presso il Dipartimento di Biologia dell’Università di Pisa, ha spiegato che l’obiettivo dello studio era verificare se un meccanismo simile a quello utilizzato dalle tartarughe, probabilmente coinvolto anche nell’orientamento degli uccelli migratori, potesse essere applicato alla navigazione autonoma dei veicoli marini.
Come funziona l’algoritmo per navigare senza GPS
Il sistema sviluppato dai ricercatori utilizza un principio differente rispetto alle tradizionali tecnologie di navigazione. Normalmente, un veicolo autonomo ha bisogno di informazioni sulla propria posizione, di mappe dell’ambiente circostante o di sistemi esterni che permettano di correggere continuamente la rotta.
In ambiente subacqueo queste soluzioni possono presentare importanti limitazioni. Il segnale GPS, infatti, non è disponibile sott’acqua e le comunicazioni con sistemi esterni possono risultare difficili, soprattutto quando il robot opera a grande distanza dalla costa o da una nave di supporto.
La nuova tecnologia punta a superare parte di queste difficoltà attraverso un magnetometro, uno strumento capace di misurare le caratteristiche del campo magnetico terrestre.
Il veicolo raccoglie informazioni locali sull’intensità e sull’inclinazione del campo magnetico e le confronta con quelle associate alla destinazione che deve raggiungere. Quest’ultima viene identificata attraverso una sorta di firma magnetica, conosciuta in precedenza e memorizzata dal sistema.
Durante il percorso, l’algoritmo analizza le misurazioni disponibili e modifica progressivamente le proprie scelte di direzione. In questo modo il robot non deve conoscere preventivamente ogni caratteristica magnetica dell’intero oceano, ma può apprendere quale direzione risulta più promettente man mano che procede.
Le simulazioni tra l’Isola di Ascensione e il Brasile
Per verificare le potenzialità del nuovo sistema di navigazione, gli studiosi hanno preso come riferimento uno dei percorsi migratori più interessanti delle tartarughe verdi: quello che collega l’Isola di Ascensione, nell’Oceano Atlantico meridionale, alle coste del Brasile.
Questa migrazione rappresenta un caso particolarmente significativo perché gli animali devono attraversare grandi distanze in mare aperto, raggiungendo destinazioni geograficamente molto specifiche.
I ricercatori hanno utilizzato questo comportamento naturale come riferimento per valutare le prestazioni dell’algoritmo. Le prime simulazioni hanno mostrato che i veicoli robotici sono in grado di generare traiettorie qualitativamente simili a quelle percorse dalle tartarughe marine.
Il risultato è particolarmente interessante perché dimostra come un comportamento biologico complesso possa offrire indicazioni utili per risolvere alcuni problemi della robotica moderna.
È importante precisare che si tratta di risultati ottenuti attraverso simulazioni informatiche: non significa che siano già disponibili droni subacquei operativi capaci di attraversare autonomamente gli oceani utilizzando esclusivamente questo sistema. La ricerca riguarda lo sviluppo e la verifica dell’algoritmo di guida, un passaggio fondamentale verso future applicazioni pratiche.
Un contributo importante per i droni subacquei autonomi
La possibilità di navigare senza GPS e senza mappe geomagnetiche dettagliate potrebbe avere conseguenze importanti per lo sviluppo dei veicoli subacquei autonomi, conosciuti anche come AUV (Autonomous Underwater Vehicles).
Questi mezzi vengono già utilizzati in numerosi settori, dalla ricerca oceanografica alla sorveglianza delle infrastrutture marine, passando per l’esplorazione dei fondali e il monitoraggio degli ecosistemi.
Uno dei principali ostacoli alle missioni di lunga durata riguarda proprio la capacità di mantenere una rotta affidabile quando il veicolo si trova lontano da infrastrutture di comunicazione e non può ricevere aggiornamenti continui sulla propria posizione.
Un sistema basato sul campo magnetico terrestre potrebbe offrire una risorsa aggiuntiva per affrontare queste situazioni. Tra le possibili applicazioni future troviamo:
– Monitoraggio degli oceani: veicoli autonomi potrebbero raggiungere aree remote per raccogliere informazioni sulle condizioni ambientali e sugli ecosistemi marini.
– Esplorazione dei fondali: i robot potrebbero essere impiegati in missioni scientifiche lontane dalle principali infrastrutture di supporto.
– Controllo delle infrastrutture: sistemi autonomi potrebbero contribuire alle attività di ispezione di cavi sottomarini e installazioni offshore.
– Ricerca scientifica: la navigazione autonoma potrebbe facilitare lo studio di zone oceaniche difficilmente accessibili.
– Missioni di lunga distanza: algoritmi di questo tipo potrebbero migliorare la capacità dei veicoli di raggiungere obiettivi lontani senza dipendere da una rete di navigazione esterna.
La ricerca dell’Università di Pisa e le prossime sfide
Il progetto è stato sviluppato da un gruppo di ricercatori dell’Università di Pisa e dell’Instituto Superior Técnico di Lisbona. Tra i protagonisti dello studio figurano Paolo Luschi, per gli aspetti legati alla biologia e all’orientamento animale, e Cristiano Cammelletti, dottorando in robotica presso il Dipartimento di Ingegneria dell’Informazione dell’ateneo pisano.
Il lavoro, intitolato A bio-inspired magnetic field strategy for long-range GPS-free homing guidance of marine vehicles, è stato pubblicato il 15 ottobre 2026 sulla rivista scientifica internazionale Ocean Engineering.
La strategia proposta si basa su un modello denominato Adaptive Biased Random Walk, che permette di modificare progressivamente la scelta della direzione in funzione delle misurazioni magnetiche raccolte durante il tragitto.
Come ha spiegato Cristiano Cammelletti, l’idea centrale consiste nel permettere al veicolo di individuare la direzione più promettente durante il viaggio, senza dover dipendere da una rappresentazione completa dell’ambiente costruita in precedenza.
Naturalmente, prima di arrivare a un utilizzo operativo su larga scala saranno necessari ulteriori sviluppi. Tra gli aspetti da approfondire figurano il comportamento dei sensori in condizioni reali, le interferenze magnetiche, le caratteristiche dei veicoli e l’integrazione dell’algoritmo con sistemi di controllo capaci di gestire concretamente il movimento sott’acqua.
La natura indica la strada per il futuro della robotica marina
La ricerca dell’Università di Pisa dimostra ancora una volta quanto l’osservazione della natura possa contribuire all’innovazione tecnologica. Le capacità migratorie delle tartarughe marine, sviluppate nel corso dell’evoluzione, potrebbero diventare un modello per progettare robot capaci di muoversi autonomamente anche negli ambienti più difficili.
Per il settore dei droni subacquei, la possibilità di utilizzare il campo magnetico terrestre come riferimento rappresenta una prospettiva particolarmente interessante. Eliminare la dipendenza dal GPS e dalle mappe geomagnetiche precostruite potrebbe rendere future missioni oceaniche più flessibili e accessibili.
La strada verso veicoli completamente autonomi è ancora lunga, ma questo studio aggiunge un tassello importante allo sviluppo della robotica marina. Seguire l’esempio delle tartarughe potrebbe infatti aiutare i robot del futuro a esplorare gli oceani, raggiungere destinazioni remote e raccogliere informazioni preziose sul nostro pianeta.